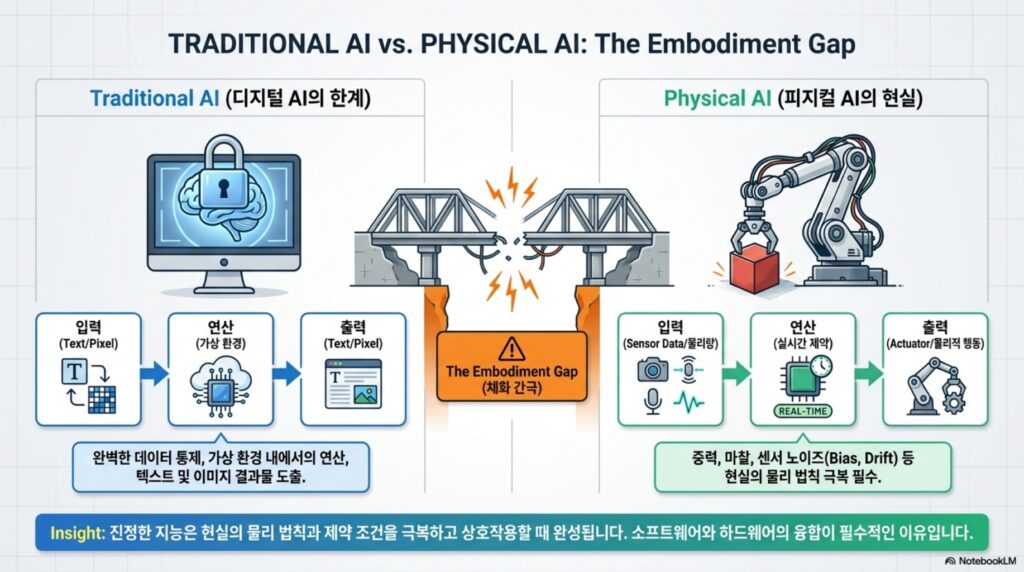
이제 AI는 화면 속 데이터 처리, 디지털 세상에서 물리 세상으로 직접 인지하고 움직이기 시작했습니다. 기존 산업용 ARM 자동화에서 변수 핸들링이 필요한 시점입니다.
- 기존 AI (Traditional AI): 디지털 환경의 한계
텍스트/이미지 등 정제된 데이터 기반의 가상 공간 학습 및 예측. (예: 챗봇, 이미지 분류)
- 피지컬 AI (Physical AI): 피지컬 환경의 현실.
로봇, 자동차 등 실제 객체를 통해 센서 데이터(소음, 진동 등)를 실시간 인지하고, 중력/마찰/충돌 등 물리 법칙을 극복하며 현실 세계에서 작동.
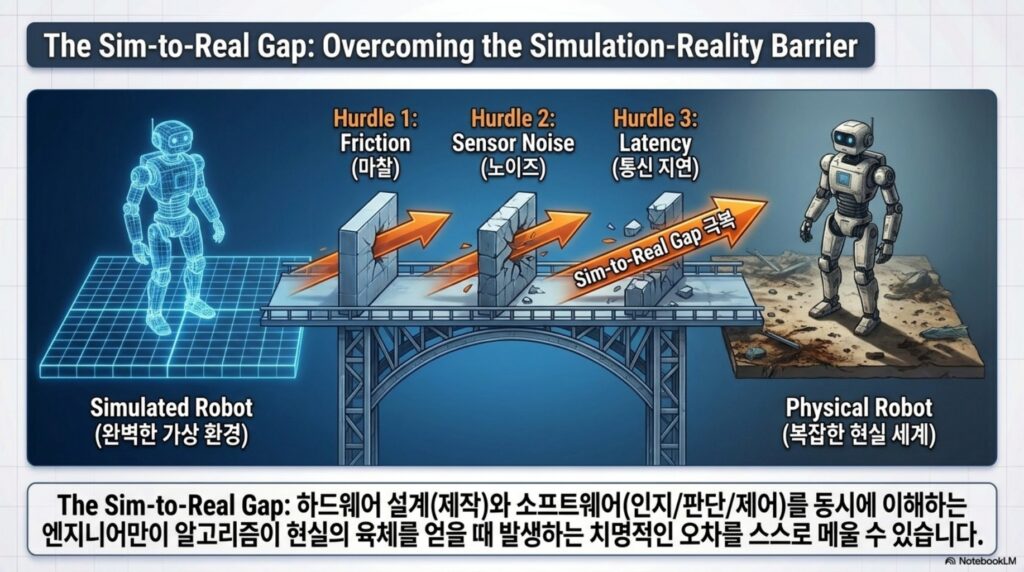
- 극복 과제: Embodiment Gap
디지털 세계에서 학습된 완벽한 알고리즘이 현실 세계의 예측 불가능성을 만나 발생하는 성능 저하.
이 격차를 해소하는 것이 피지컬 AI 구현의 핵심임을 강조합니다.
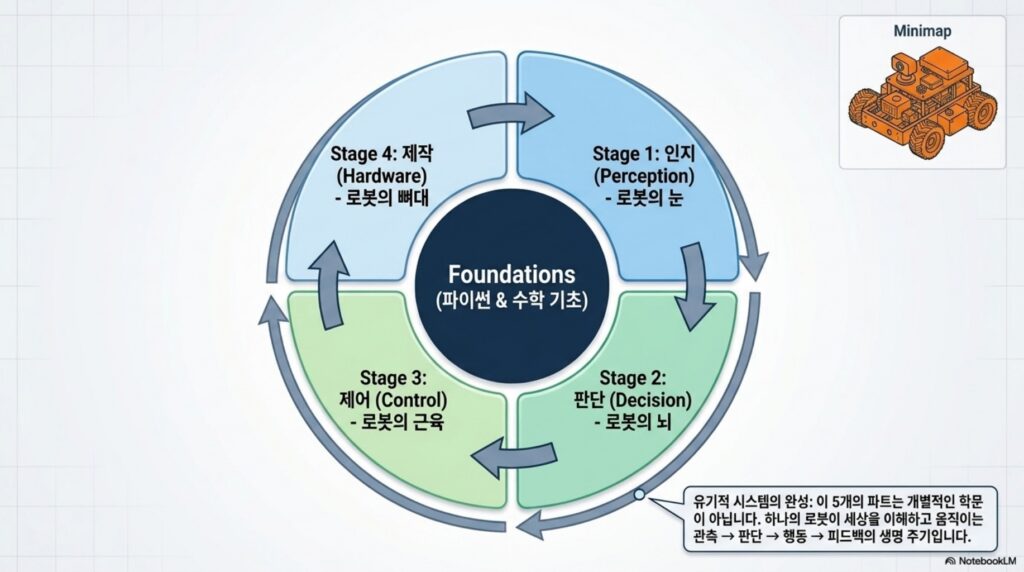
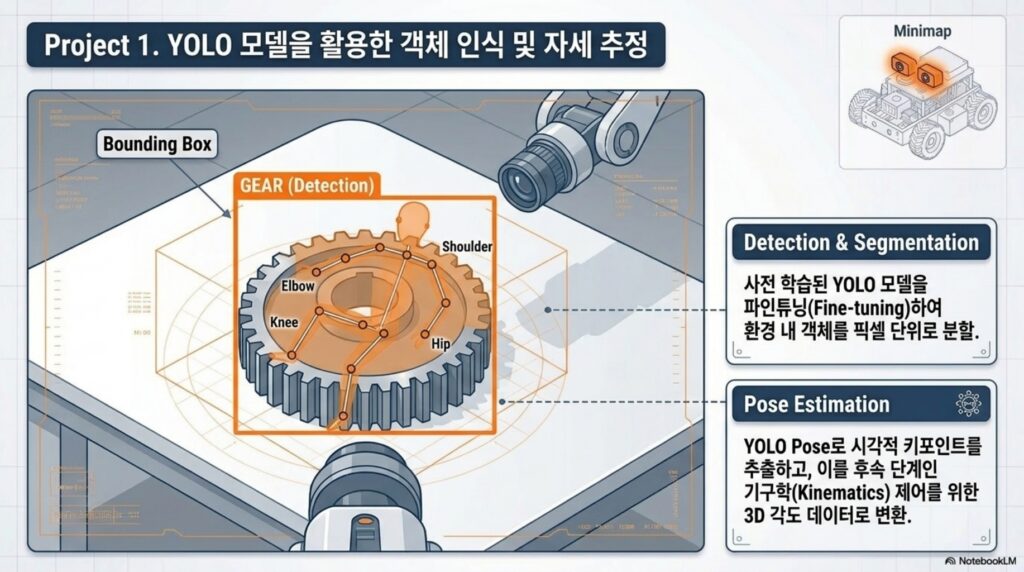
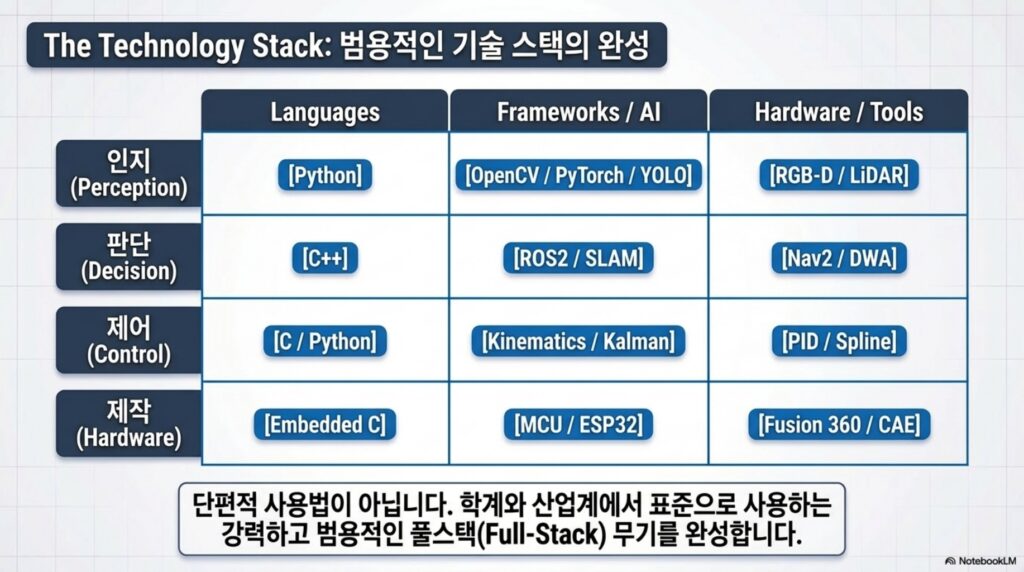
- 단계 1: 인지 (Perception): “로봇의 눈”. 센서 데이터를 통한 고정밀 주변 환경 인지 및 소음/오차 극복.
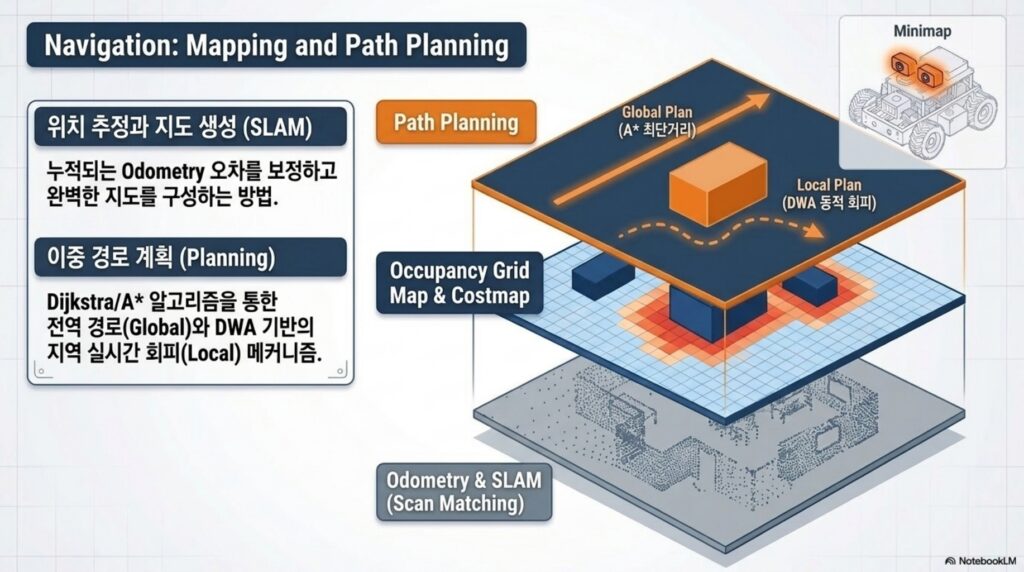
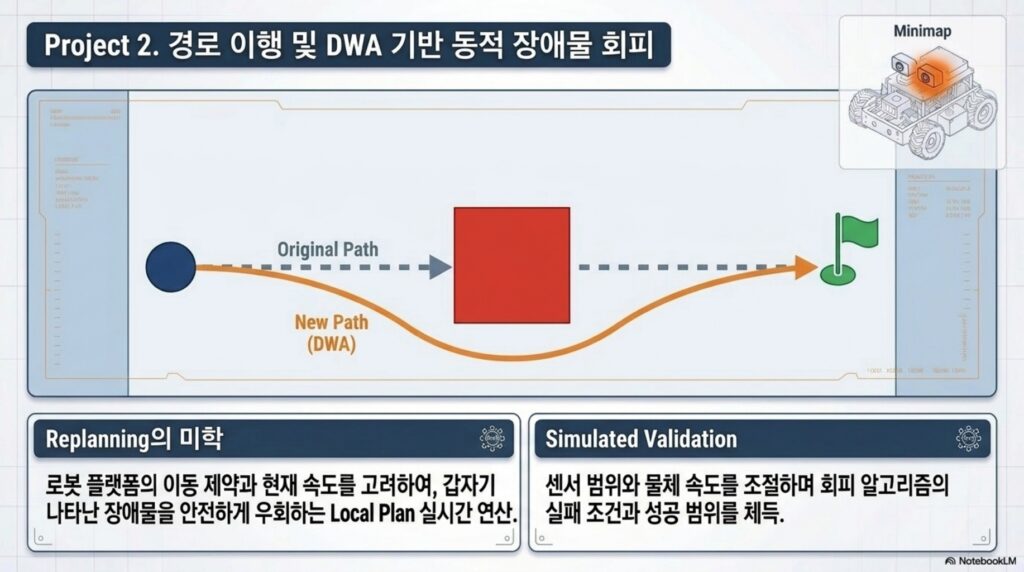
- 단계 2: 판단 (Decision Making): “실시간 제어”. 현실의 물리 법칙을 고려한 즉각적이고 안전한 판단. (시뮬레이션 기반 학습 + 실제 환경 적응)
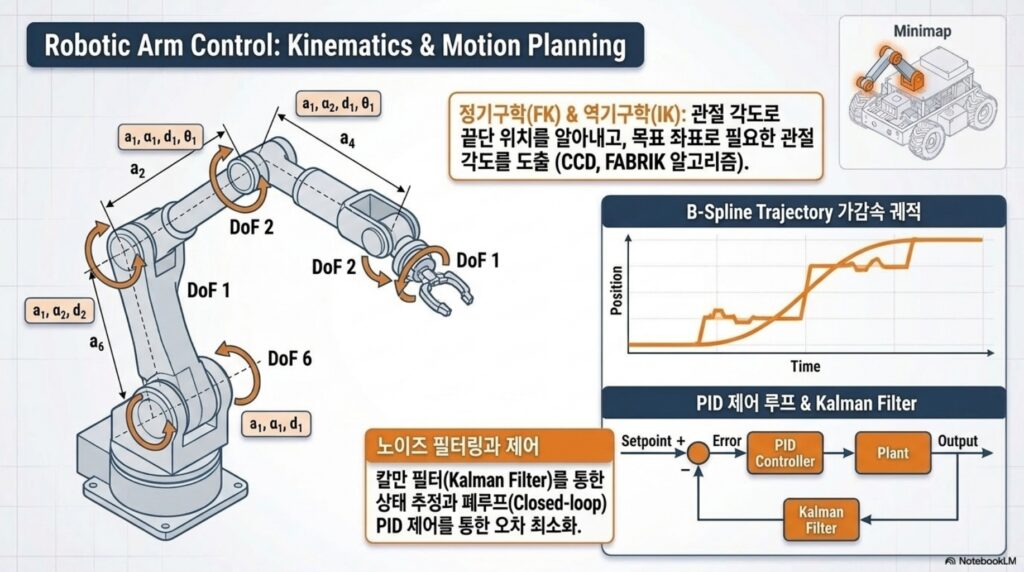
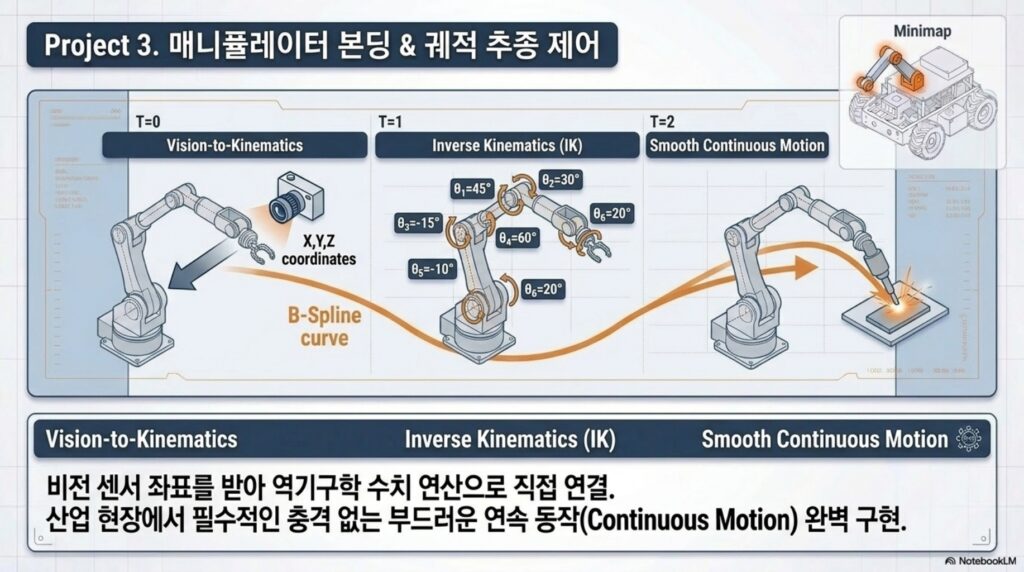
- 단계 3: 실행 (Action): “로봇의 팔/다리”. 정밀한 액추에이터 제어로 실제 움직임 구현.
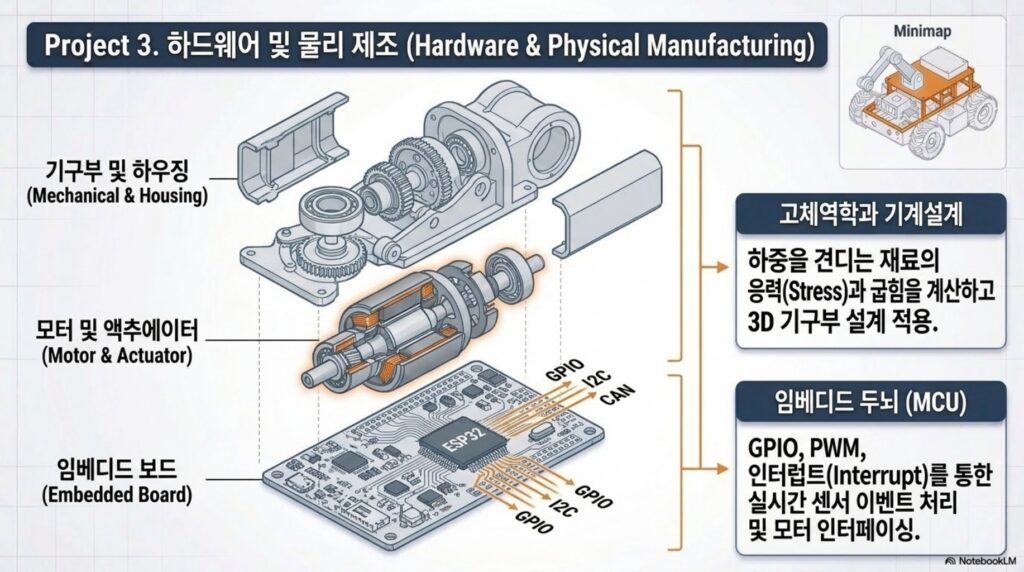
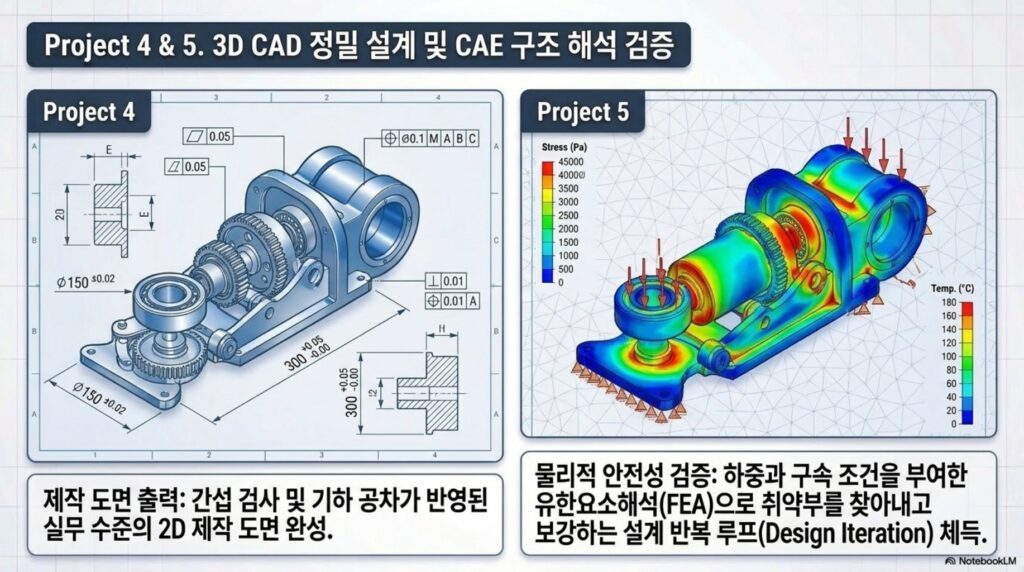
- 단계 4: 제작/통합 (Fabrication & Integration): “하드웨어의 뼈대”. 최적화된 로봇 설계와 시스템 통합.
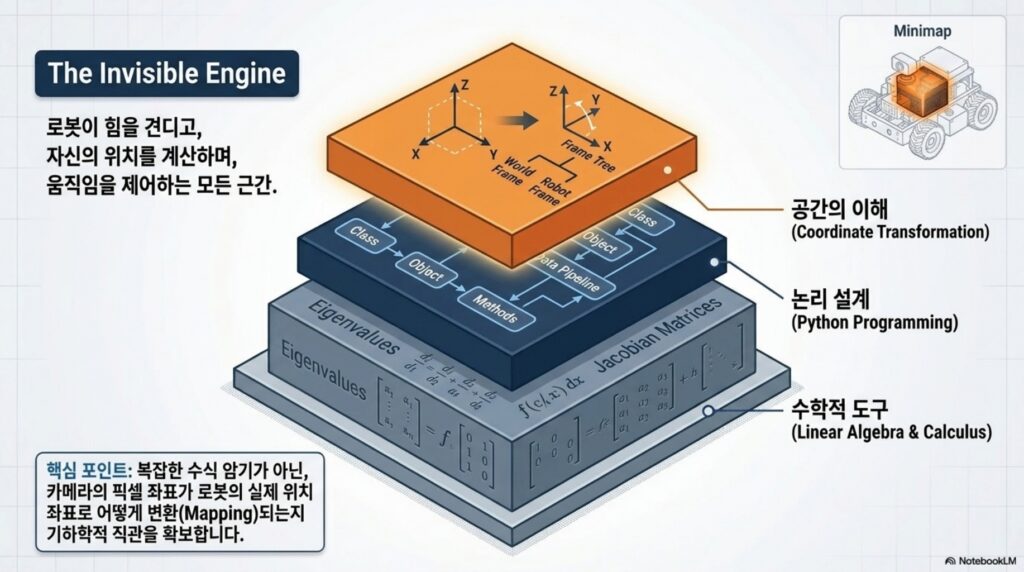
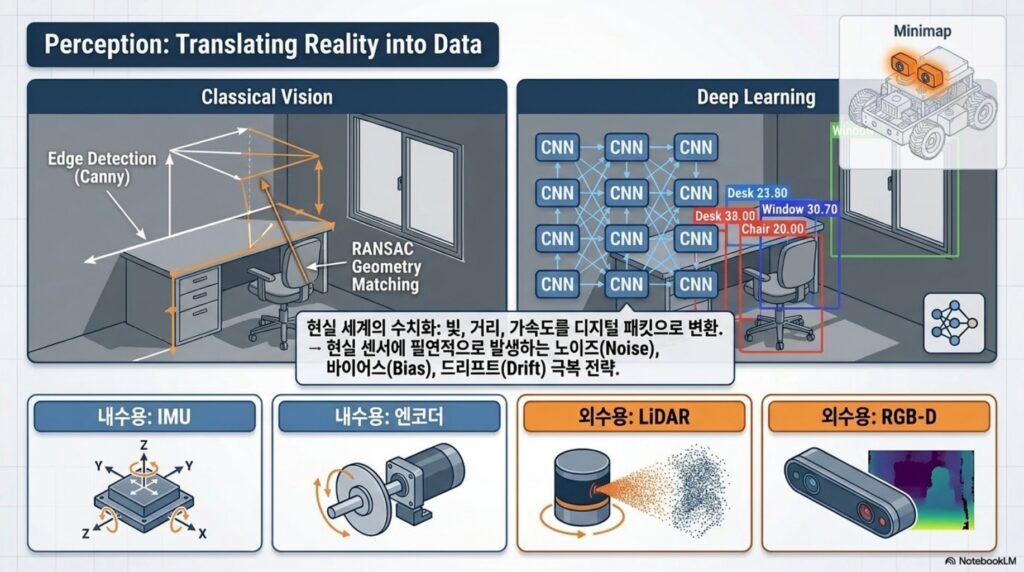
피지컬 AI·물리 혁신 관련 O’s GloTure 리서치 경로
한국키네티코엔지니어링 O’s GloTure는 피지컬 AI, 로봇·모빌리티, AI 에이전트, 전임상 연구 공급망을 연결해 산업 현장의 물리 혁신 가능성을 분석합니다.