신약개발은 이제 생명과학을 넘어 공학, 데이터, 그리고 인간의 창의성이 집약된 종합 예술입니다.
인류학, 경영, 미술, 기계공학, 기술경영, 화학공학, 전자전기공학, 컴퓨터공학, 로보틱스 등 전공자도 AI와 로봇 기술로 직접 신약을 개발하고 자동화 실험을 주도하는 시대가 열렸습니다. 사람의 역할도 현재진행형으로 변화하고 있다.
1. 신약개발, 왜 현대 기술과 창의성의 종합예술인가? 인간은 쓸모 있는가? 없는가?
과거의 신약개발이 단순 반복적인 실험실 연구였다면, 현대의 자율 신약개발(= Autonomous Drug Discovery)은 여러 학문과 예술적 요소가 정교하게 조화를 이루는 종합예술의 형태를 띱니다.
- 분자 디자인의 시각 예술 (Visual Art & Molecular Design):
- 약물 표면의 복잡한 3D 단백질 결합 구조는 하나의 정교한 조각품이자 건축물입니다. 분자의 형태미와 상호작용을 정밀하게 설계하는 과정에는 시각적/공간적 직관이 핵심 역할을 합니다.
- 로봇 안무와 동역학 (Robotic Choreography):
- 휴머노이드 로봇의 5지 관절 미세 조작과 피펫팅 동작은 오케스트라 지휘자나 발레리나의 섬세한 움직임처럼 유기적인 파동과 전신 협동 제어(Whole-Body Control)를 이룹니다.
- 데이터와 시나리오 연출 (Narrative & Systems Design):
- Target Product Profile(TPP) 설정부터 세포 반응 관찰, 피드백 자동 세척에 이르는 전체 워크플로우는 하나의 완벽한 연극 무대 연출 과정과 같습니다.
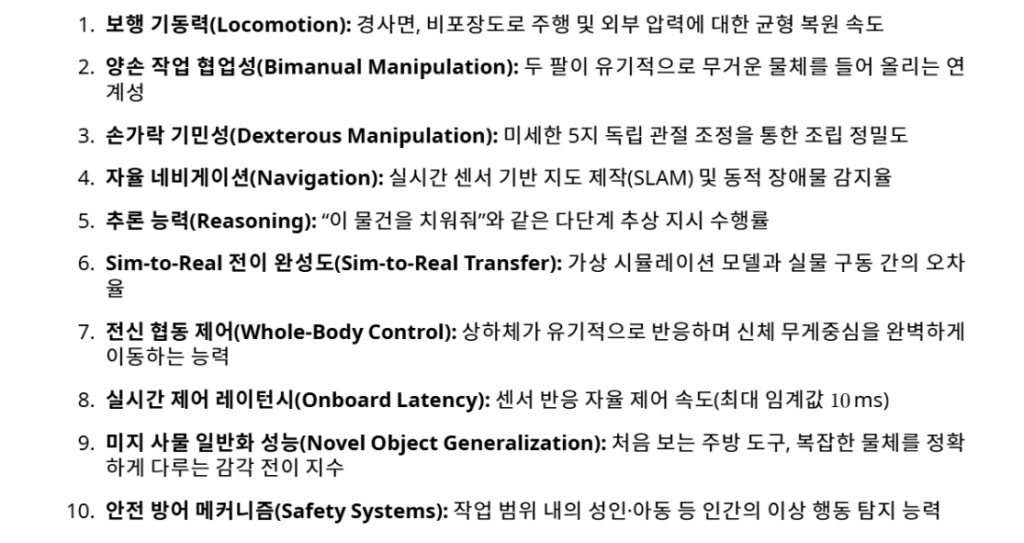
2. AI 신약개발을 선도하는 휴머노이드 로봇의 10대 벤치마크 성능 지표
신약개발의 연구 효율성과 안전성을 극대화하기 위해 자율 실험 로봇에 요구되는 핵심 성능 평가 요소를 분석합니다.
- 보행 기동력 (Locomotion)
- 경사면, 비포장도로 주행 및 외부 압력에 대한 균형 복원 속도를 측정하여 다양한 실험실 환경 내 안정적인 이동 능력을 평가합니다.
- 양손 작업 협업성 (Bimanual Manipulation)
- 두 팔이 유기적으로 연동하여 무거운 시약 용기나 정밀 실험 물체를 안정적으로 들어 올리는 연계성을 측정합니다.
- 손가락 기민성 (Dexterous Manipulation)
- 미세한 5지 독립 관절 조정을 통해 마이크로 피펫팅, 튜빙, 화학 반응용기 탑재 등 초정밀 조립 기술을 평가합니다.
- 자율 네비게이션 (Navigation)
- 실시간 센서 기반 지도 제작(SLAM) 및 동적 장애물 감지율을 통해 시약 창고와 연구대 사이를 안전하게 운반하는 능력을 검증합니다.
- 추론 능력 (Reasoning)
- “이 화학 반응 용기를 치워줘”와 같은 다단계 추상 지시 수행률을 통해 자연어 이해 및 실험 단계 추론력을 측정합니다.
- Sim-to-Real 전이 완성도 (Sim-to-Real Transfer)
- 가상 시뮬레이션 환경에서 사전 학습된 시약 다루기 알고리즘과 실제 물체 구동 간의 오차율을 최소화합니다.
- 전신 협동 제어 (Whole-Body Control)
- 상하체가 유기적으로 반응하며 무게중심을 완벽하게 이동하는 능력으로 시약 교반 및 정밀 측정을 지원합니다.
- 실시간 제어 레이턴시 (Onboard Latency)
- 센서 반응 및 자율 제어 속도(최대 임계값 10ms 이내)를 유지하여 갑작스러운 시약 튀김이나 위급 상황에 즉각 반응합니다.
- 미지 사물 일반화 성능 (Novel Object Generalization)
- 처음 보는 주방·실험 도구 및 복잡한 신규 화학 물체를 정확하게 다루는 감각 전이 지수를 평가합니다.
- 안전 방어 메커니즘 (Safety Systems)
- 작업 범위 내 연구원 및 사람의 이상 행동을 즉시 감지하고 비상 정지 및 회피 행동을 수행하는 능력을 검증합니다.
2. 화학 구조식 기반 분자 설계와 로봇 자율 실험의 시너지
분자 구조식 분석 및 QSAR 예측 모델을 통해 설계된 신약 후보물질은 휴머노이드 로봇의 고도화된 핑거 조작 능력을 통해 실시간으로 합성 및 독성 평가가 이루어집니다.
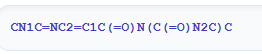
- 인실리코(In Silico) 분자 구조 스크리닝: AI가 Target Product Profile(TPP)에 부합하는 가상의 화학 구조식을 시뮬레이션합니다.
- 로봇 파운데이션 모델 연동: 학습된 로봇 알고리즘이 시약 정량, 배양, 분광 분석까지 24시간 오차 없이 자율 수행하여 신약 R&D 소요 시간을 90% 이상 단축합니다.
신약개발 자율화의 핵심, 기초 세포 원칙 & 지식
엔지니어와 AI/로봇 연구자가 자율 세포실험(Cell-based Assay) 모듈을 설계할 때 반드시 알아야 할 핵심 세포 생물학 원칙과 실험실 실무 지식입니다.
이것만 알면 되는 기초 세포 원칙 3가지
- 중앙 교의 (Central Dogma): DNA -> RNA -> Protein
- 세포의 모든 생명 활동과 약물 반응은 유전정보(DNA)가 RNA로 전사되고, 단백질(Protein)로 번역되는 과정에서 일어납니다. 신약은 주로 이 단백질(타깃)의 기능을 활성화하거나 억제합니다.
- 세포 수용체와 결합 (Receptor & Binding)
- 약물은 세포 표면이나 내부의 수용체(열쇠구멍)에 정확히 결합하는 열쇠(화학물질) 역할을 합니다. 로봇과 AI는 이 결합 친화도(Affinity)를 최적화하도록 학습됩니다.
- 세포 주기 및 사멸 (Cell Cycle & Apoptosis)
- 세포는 주기적으로 분열하며, 독성이나 약물 자극을 받으면 정해진 순서에 따라 사멸(Apoptosis)합니다. AI는 세포의 형태 변화(Morphology)를 관찰하여 약물의 유효성과 독성을 판별합니다.
로봇 자동화를 위한 세포 배양/실험 실무 지식
- 무균 조작 환경 (Aseptic Technique / BSC = 단계별 클린룸):
- 세포는 박테리아나 곰팡이에 매우 약합니다. 모든 로봇 동작은 생물안전작업대(BSC) 내 오염 방지 airflow 조건에서 수행되어야 합니다.
- 계수 및 생존율 측정 (Cell Counting & Viability):
- Trypan Blue 염색법 등을 통해 세포 수와 생존율(Viability, 보통 90% 이상 유지)을 주기적으로 모니터링합니다.
- 컨플루언시 관리 (Confluency Check):
- 세포가 용기 바닥을 덮고 있는 비율(Confluency)이 80~90%에 도달하면 계동배양(Passage)을 진행해야 하며, 로봇은 비전 AI를 통해 이를 자동 측정합니다.
화학 구조식 기반 분자 설계와 로봇 자율 실험의 시너지
분자 구조식 분석 및 QSAR 예측 모델을 통해 설계된 신약 후보물질은 휴머노이드 로봇의 고도화된 핑거 조작 능력을 통해 실시간으로 합성 및 독성 평가가 이루어집니다.
- 인실리코(In Silico) 분자 구조 스크리닝: AI가 Target Product Profile(TPP)에 부합하는 가상의 화학 구조식을 시뮬레이션합니다.
- 로봇 파운데이션 모델 연동: 학습된 로봇 알고리즘이 시약 정량, 배양, 분광 분석까지 24시간 오차 없이 자율 수행하여 신약 R&D 소요 시간을 90% 이상 단축합니다.
#신약개발 #휴머노이드 #로봇 #피지컬AI #벤치마크성능 #세포생물학 #종합예술 #화학구조식 #DexterousManipulation #자율실험실 #AI바이오